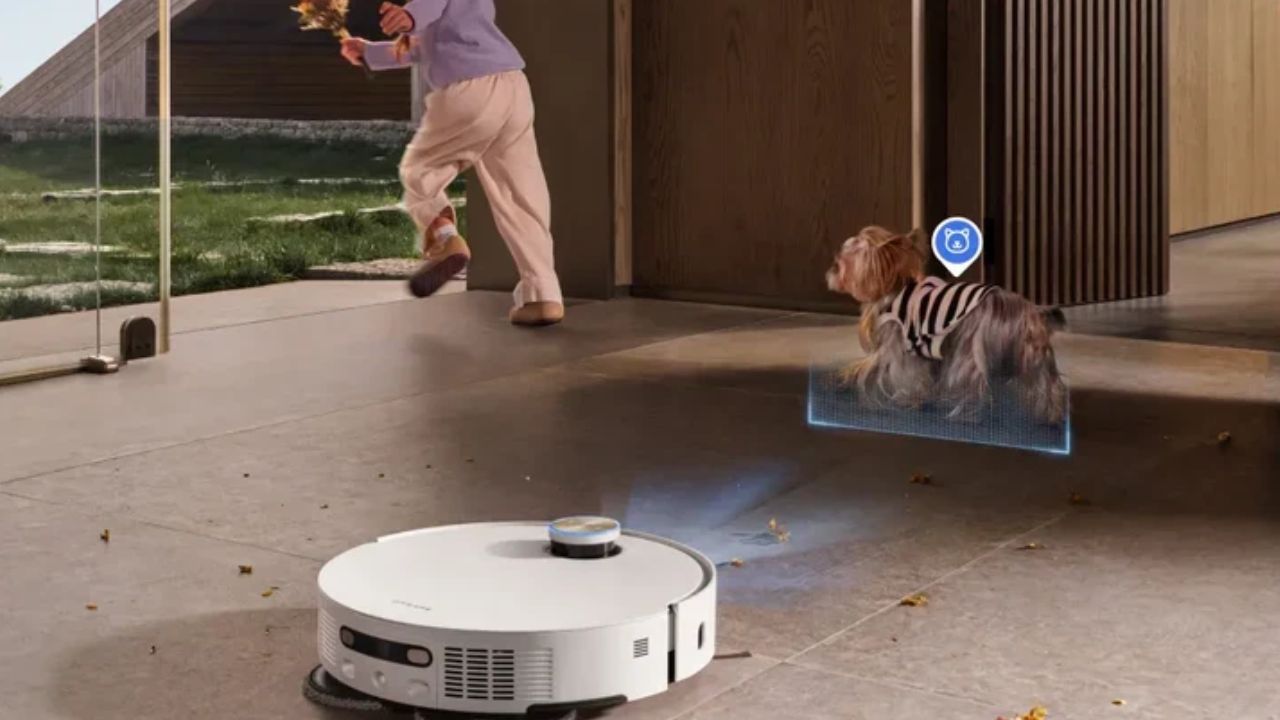
Otonom robotların daha önce bulunmadıkları bir ortamda konumlarını bulabilmesi, çevrelerini tanıması ve hareketlerini buna göre düzenlemesi gelişmiş haritalama teknolojileri ile mümkündür. Robot süpürgelerden insansız hava araçlarına, depolarda çalışan mobil robotlardan arama-kurtarma sistemlerine kadar birçok alanda kullanılan SLAM, makinelerin bulundukları ortamın haritasını çıkarmasına ve bu harita üzerinde kendi konumlarını belirlemesine imkan oluşturmaktadır.
İngilizce’de "Simultaneous Localization and Mapping" ifadesinin kısaltması olan SLAM, Türkçede Eş Zamanlı Konumlandırma ve Haritalama şeklinde adlandırılmaktadır. Teknolojinin temelinde, robotun bir taraftan çevresini tanıması, diğer taraftan harita üzerindeki konumunu sürekli güncellemesi yer almaktadır.
SLAM Teknolojisi Nedir, Nasıl Çalışır?
SLAM sisteminin temelinde robotun nerede olduğu ve çevresinin yapısı olmak üzere çözmeye çalıştığı iki ana soru vardır. Bu iki sorunun cevabı birbirine bağlı olduğu için haritalama ve konum belirleme işlemleri eş zamanlı gerçekleştirilir. Robotun nerede olduğunu anlayabilmesi için çevresinin haritasına gerek duyulurken haritanın oluşturulması için de sensörlerden alınan ölçümlerin hangi konumda yapıldığının bilinmesi gerekmektedir.
Robot ilerledikçe kamera, LiDAR, IMU ve tekerlek enkoderleri gibi farklı sensörlerden veri elde edilir. Bu ölçümler ile ne kadar yol aldığı, hangi yöne döndüğü ve çevresindeki nesnelerin konumu hesaplanır. Böylelikle bilinmeyen ortamın haritası oluşturulurken robotun bu harita üzerindeki yeri de güncellenir.
Ancak ölçümlerdeki küçük hatalar zamana bağlı olarak artabilmektedir. Drift (sürüklenme) şeklinde adlandırılan bu durum, robotun gerçek konumuyla sistemin hesapladığı konum arasında fark oluşmasına neden olmaktadır. Örneğin gerçekte 20 metre ilerleyen bir robot, ölçüm hataları sebebiyle 20,5 metre ilerlediğini algılabilmektedir.
Robotlar Çevrelerini Hangi Sensörlerle Algılıyor?
Robotların ilerlerken elde ettikleri verileri işleyerek katettikleri mesafeyi tahmin ettiği, bununla beraber sensör gürültüsü ve küçük ölçüm hataları sebebiyle zamanla sürüklenme (drift) olarak adlandırılan konum sapmalarının ortaya çıkabildiği kaydedilmektedir. Bu biriken hataların giderilmesi için döngü kapatma (loop closure) mekanizmalarının devreye girdiği, robotun daha önce geçtiği bir konumu tanımasıyla geçmiş hareket tahminlerini ve haritayı güncellediği kaydedilmektedir. Tek bir sensörün yetersiz kaldığı durumlarda LiDAR, kamera ve IMU gibi donanımların ortak kullanımını sağlayan sensör füzyonu yaklaşımlarının sistem kararlılığını artırdığı ifade edilmektedir.